 1 / 3

优点和缺点
优点
- 计算效率高,采用解析方法可在数秒内模拟包含10,000面以上定日镜的大型镜场。
- 完全免费且开源,消除了初创企业和学术研究人员的资金门槛。
- 双引擎方案兼具速度(Hermite展开)与高保真精度(光线追踪)。
- 高度可定制,支持复杂的土地形状、多样的定日镜设计以及自定义瞄准策略。
- 算法透明且经过同行评审,依托NREL数十年的CSP专业经验。
- 通过Python和LK脚本接口具备强大的自动化潜力。
- 跨平台兼容,支持Windows和Linux环境。
缺点
- 对于不熟悉CSP物理原理和光学建模原理的用户而言,学习曲线较为陡峭。
- 对于超大规模的光线追踪模拟,硬件需求较高,需要占用大量CPU资源。
- 功能范围有限;它是专门用于光学布局的工具,不能进行完整的动力岛或财务建模,这些必须在SAM中完成。
- 与现代商业SaaS设计工具相比,其用户界面对于非专业用户来说可能令人望而生畏。
- 技术支持主要依靠社区,而非专门的企业级服务台。
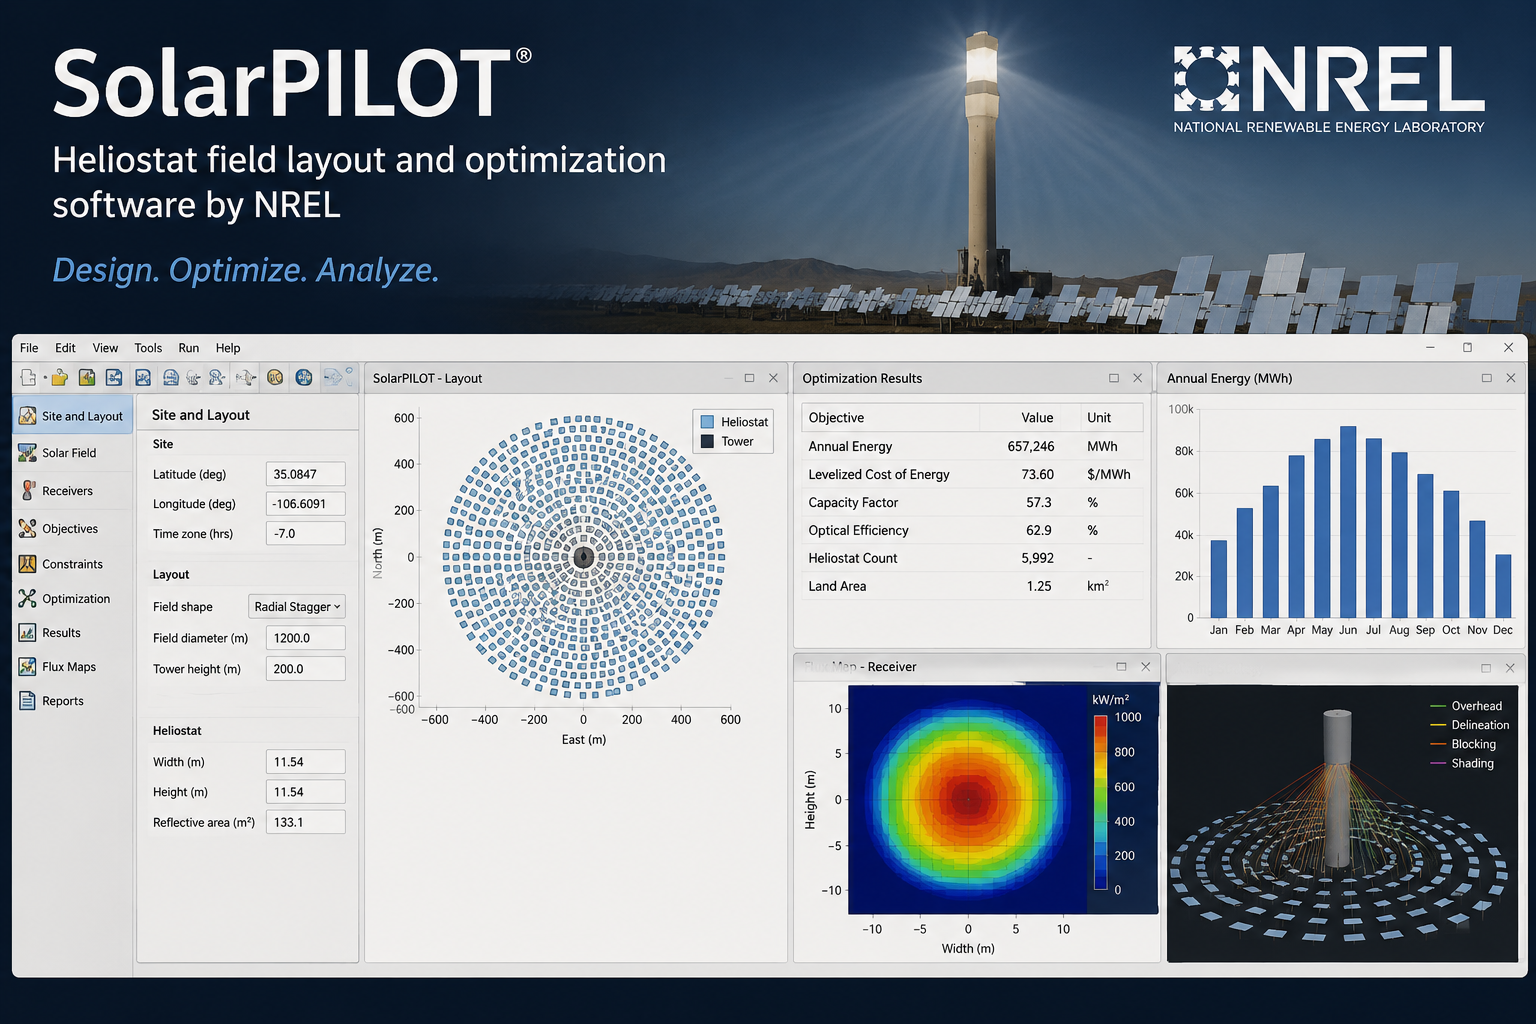
设计聚光太阳能发电(CSP)电站需要高精度建模,以确保数千面定日镜能够正确地将阳光反射到中央接收器上。SolarPILOT(Solar Power tower Integrated Layout and Optimization Tool)解决了与定日镜场布局和性能表征相关的复杂几何与光学难题。
该软件主要供研究人员、工业技术开发者和学术机构使用,用于量化 CSP 技术的价值并评估其在各种条件下的性能。通过提供一个兼顾计算效率与高保真模拟的平台,SolarPILOT 使用户能够将抽象概念转化为经过优化的、针对特定场址的太阳能镜场设计。
什么是 SolarPILOT?
SolarPILOT 是由美国国家可再生能源实验室(NREL)开发的专业太阳能设计与优化软件包。它属于聚光太阳能发电(CSP)建模工具类别,尤其专注于“塔式发电”或中央接收器系统。
该软件通过模拟太阳、定日镜场(跟踪式反射镜)与中央接收器之间的相互作用来运行。它采用一种先进的解析式 Hermite 展开技术来表征单个定日镜产生的通量图像,从而可以快速分析大规模镜场。对于需要更高精度的用户,SolarPILOT 集成了 NREL 的 SolTrace 引擎以进行蒙特卡罗光线追踪模拟。
作为一个托管在 GitHub 上、由美国能源部资助的开源项目,SolarPILOT 为 CSP 行业提供了一个透明且可验证的标准。它可作为独立桌面应用程序在 Windows 和 Linux 上使用,同时也集成到 NREL 功能更全面的 System Advisor Model(SAM)中,用于简化的性能模拟。
功能特性
- 定日镜场布局生成:根据当地日照条件、塔高和接收器几何形状自动创建太阳能镜场布局,以最大化能量收集。
- 光学性能表征:模拟光线在镜面上的反射方式,预测实际到达接收器的能量,并考虑阴影与阻挡效应。
- 可自定义土地边界:允许用户使用 KML 文件定义复杂的土地形状,确保软件仅在符合实际场地限制的范围内布置定日镜。
- 解析与光线追踪引擎:提供两种选择,可使用快速解析法进行快捷的设计迭代,也可使用稳健的光线追踪法(通过 SolTrace)验证复杂几何结构。
- 智能瞄准算法:自动确定每面定日镜在接收器上的最佳瞄准点,防止出现可能损坏设备的“热点”。
- 参数分析:使用户能够连续运行多次模拟,查看改变单一变量(如定日镜尺寸或塔高)对系统整体成本的影响。
- 多线程执行:利用现代计算机处理器并行运行复杂计算,显著缩短模拟数千面单独反射镜所需的时间。
- API 与 Python 支持:为需要自动化工作流程或将 SolarPILOT 与其他建模工具集成的高级用户提供基于 Python 的接口(CoPylot)和内置脚本语言(LK)。
SolarPILOT 价格
SolarPILOT 是由美国国家可再生能源实验室(NREL)提供的开源软件。
- 免费获取:该软件可免费下载、使用和修改,适用于商业和非商业用途。
- 源代码访问:C++ 源代码在 GitHub 上公开提供,组织可以审计算法或贡献新功能。
- 无订阅费用:官方 NREL 发行版不涉及任何许可费用、月费或按使用量计费。
- 支持:虽然该软件是免费的,但技术支持通常仅限于所提供的文档以及 GitHub 上由社区驱动的问题追踪。
集成
SolarPILOT 旨在在更广泛的可再生能源研究生态系统中运行,支持若干关键的技术集成:
建模与模拟集成
- System Advisor Model(SAM):SolarPILOT 已集成到 SAM 中,为其塔式发电模型提供底层布局和性能表征。
- SolTrace:该软件内嵌了 SolTrace 光线追踪引擎版本,用于详细的光学验证。
- CoPylot(Python API):功能完备的 Python 接口可与数据科学库和自定义研究脚本无缝集成。
数据和文件格式
- Google Earth(KML):支持使用 KML 文件定义土地边界和场址位置。
- CSV/文本:允许导出布局数据和模拟结果,以便在电子表格或数据库工具中进行进一步分析。
如何设置 SolarPILOT
- 从 NREL SolarPILOT 官方网站或 GitHub 发布页面下载适用于 Windows 或 Linux 的安装程序。
- 运行安装向导并同意开源许可条款。
- 启动应用程序并选择“新建项目”,从空白配置开始。
- 通过输入纬度、经度并导入气象数据文件来定义您的场址位置。
- 在配置选项卡中指定定日镜几何形状、塔高和接收器尺寸。
- 运行“布局”命令,根据您的输入生成太阳能镜场。
如何使用 SolarPILOT
典型的工作流程从“气象”选项卡开始,用户在此定义特定地点的太阳能资源。环境数据设置完成后,用户转到“定日镜”和“接收器”选项卡,定义电站的物理特性。
输入这些参数后,用户执行布局程序。SolarPILOT 会在镜场中布置镜面,优化其位置以尽量减少阴影和阻挡。然后用户在交互式 3D 绘图器中查看镜场,以确保布局符合土地限制条件。
为验证性能,用户运行“通量模拟”,计算一天中不同时段照射到接收器上的光强度。如果某些区域的通量过高,用户可应用瞄准算法来重新分配能量。最后,用户可以运行参数化模拟,查看风速或镜面反射率的变化如何影响年度能量收集量。
使用 SolarPILOT 可以管理的内容
- 定日镜场布局:为数千面独立的跟踪式反射镜生成坐标和朝向。
- 接收器通量分布:生成显示照射到中央塔上太阳辐射强度的详细图谱。
- 土地边界:管理太阳能电站建设的场址限制条件和禁建区域。
- 光学性能数据:生成关于截获因子、阴影、阻挡和余弦损失的报告。
- 设计优化:管理塔高、接收器尺寸和定日镜数量之间的权衡,以最小化平准化能源成本。
- 模拟脚本:管理用于复杂多案例研究的自动化 LK 或 Python 脚本。
常见问题
SolarPILOT 有什么用途?
SolarPILOT 是专门用于聚光太阳能塔式系统的设计和性能表征工具。它帮助工程师和研究人员创建最优的定日镜场布局,并使用先进的解析和光线追踪方法模拟太阳能集热器的光学性能。
SolarPILOT 最适合谁使用?
它最适合需要高精度光学建模的 CSP 研究人员、太阳能镜场设计师和高校学生。对于开发新型太阳能热技术或优化大型电站项目的人员而言,它是行业标准工具。
SolarPILOT 是免费的吗?
是的,SolarPILOT 是由 NREL 开发并由美国政府资助的免费开源软件。编译好的桌面应用程序和原始源代码均可免费获取。
SolarPILOT 的主要局限性有哪些?
其主要局限在于它几乎只专注于太阳能电站的“前端”(定日镜场和接收器)。它不模拟蒸汽轮机、储热系统或电站的财务表现,不过它可以将数据导出到 NREL 的 SAM 软件中,由后者处理这些方面。
SolarPILOT 的最佳替代方案有哪些?
常见的替代方案包括其他 CSP 建模工具,如 Tonatiuh(开源)、SolTrace(同样由 NREL 开发),以及 CSP 技术供应商开发的各类专有软件包。对于更广泛的系统分析,NREL 的 System Advisor Model(SAM)是标准的配套工具。
SolarPILOT 的替代方案
Sollit
太阳能客户关系管理软件
面向可再生能源安装商的模块化 CRM、光伏设计和项目管理平台,前身为 2Solar,提供热泵、电池和电动汽车充电桩模块。
Energy Toolbase
储能与混合系统设计
面向 工商业开发商的光伏储能财务建模软件,基于包含 70,000 多种公用事业电价的数据库,提供电池调度模拟和方案报价。
KBase
太阳能设计软件
K2 Systems 推出的免费在线规划工具,用于斜屋顶和平屋顶光伏支架结构的尺寸设计,包括风荷载和雪荷载校验。